

AGV (Automated Guided Vehicles) yang dipandu laser, sebagai peralatan utama dalam manufaktur cerdas dan logistik cerdas, sangat bergantung pada desain ilmiah dan standar untuk mencapai presisi tinggi dan fleksibilitas tinggi. Berdasarkan standar desain dan praktik teknik AGV navigasi laser, artikel ini memberikan-analisis mendalam tentang pertimbangan desain utama dan detail penerapan dari dimensi teknis inti seperti akurasi posisi, struktur mekanis, dan konfigurasi kelistrikan, sehingga menawarkan referensi profesional untuk insinyur industri.
I. Akurasi Pemosisian Laser: Tolok Ukur Kinerja Dalam Kondisi Ideal dan Persyaratan untuk Skenario-Presisi Tinggi
Akurasi posisi navigasi laser AGV adalah indikator kinerja inti. Hal ini terkait erat dengan bidang pandang laser (FOV) dan juga dipengaruhi oleh kondisi pengujian, struktur kendaraan, dan lingkungan pengoperasian.

1.1 Parameter Akurasi Dasar (Kondisi Ideal)
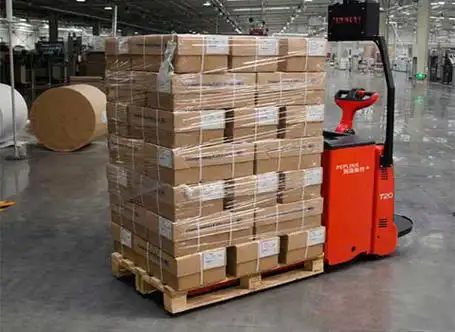
Dengan menggunakan AGV pengangkat palet sebagai kendaraan uji, sepuluh kali lari berulang kali dilakukan di sepanjang rute yang sama dalam kondisi ideal (tidak ada oklusi, lantai datar, tidak ada interferensi elektromagnetik). Nilai referensi berikut diperoleh untuk konfigurasi FOV laser yang berbeda:
| Laser FOV (derajat) | Akurasi Posisi (mm) | Akurasi Sudut (derajat) |
|---|---|---|
| 200 | ±12 | ±0.2 |
| 180–190 | ±14 | ±0.3 |
| 160–170 | ±18 | ±0.3 |
| 150 | ±24 | ±0.3 |
Catatan:
Nilai ini merupakan referensi akurasi kasar yang diperoleh dalam kondisi laboratorium dan tidak boleh digunakan secara langsung sebagai-kriteria penerimaan di lokasi. Dalam penerapan nyata, akurasi harus dievaluasi dan diperbaiki secara komprehensif berdasarkan tata letak lingkungan, distribusi hambatan, kondisi lantai, dan kecepatan pengoperasian.
1.2 Persyaratan untuk-Skenario Presisi Tinggi
Dalam skenario-presisi tinggi seperti jalur perakitan presisi dan sistem-pergudangan dengan kepadatan tinggi, ketentuan berikut bersifat wajib:
Laser FOV sama dengan atau lebih besar dari 270 derajat, untuk memperluas cakupan pemindaian dan mengurangi posisi zona buta;
Eksekusi wajib Analisis Kelayakan Proyek Navigasi Laser, dengan fokus pada distribusi rintangan, kondisi lantai, dan interferensi elektromagnetik untuk memastikan kecocokan sistem yang tepat.
Dari perspektif teknis, akurasi penentuan posisi laser ditentukan secara bersama-sama oleh kepadatan titik awan, redundansi pencocokan fitur, dan akurasi estimasi pose. FOV yang lebih besar akan meningkatkan jumlah titik pemindaian yang efektif dan meningkatkan stabilitas-pencocokan fitur, sehingga mengurangi kesalahan pemosisian. Hubungan tersebut kira-kira dapat dinyatakan sebagai:
Ep=k / θ;
di mana Ep mewakili kesalahan posisi, θ adalah bidang pandang laser (FOV), dan k adalah koefisien koreksi lingkungan. Dalam kondisi ideal, k biasanya berkisar antara 1,2 hingga 1,5, sedangkan dalam lingkungan kompleks mungkin melebihi 2,0.
II. Posisi Pemasangan Laser dan-Pengoptimalan-Tampilan

Posisi pemasangan laser secara langsung memengaruhi jangkauan pemindaian dan-stabilitas posisi jangka panjang, dan harus dirancang dengan koordinasi erat dengan struktur bodi AGV.
2.1 Skema Instalasi Inti
| Posisi Instalasi | Pertimbangan Desain | FOV yang direkomendasikan | Persyaratan Orientasi |
|---|---|---|---|
| Sepanjang garis tengah kendaraan | Guntingan struktural harus dilakukan untuk melepaskan sudut pemindaian sepenuhnya dan menghindari oklusi tubuh | 270 derajat | Tombol menghadap ke luar, sejajar atau berlawanan dengan arah kendaraan |
| Sudut kendaraan | Relung khusus diperlukan untuk memastikan jalur pemindaian tidak terhalang dan pemasangan stabil | 270 derajat | Tombol menghadap ke luar, sejajar atau berlawanan dengan arah kendaraan |
2.2 Persyaratan Instalasi Utama
Ketinggian instalasi:Untuk AGV-profil rendah, kepala laser harus dipasang lebih dari 20 cm di atas permukaan tanah untuk menghindari penghalang dari serpihan dan mengurangi interferensi reflektif.
Kemampuan penyesuaian horizontal:Struktur pemasangan harus mendukung kalibrasi horizontal, sebaiknya melalui mekanisme pegas-mengambang atau sekrup yang dapat disesuaikan, untuk memastikan bidang pemindaian sejajar dengan lantai.
Memindai izin pesawat:Pesawat pemindaian laser harus menjaga jarak minimal 15 cm dari sensor komunikasi optik untuk mencegah gangguan sinyal.
Prinsip inti:
Pemasangan laser harus memprioritaskan pemaksimalan cakupan pemindaian yang efektif sekaligus meminimalkan gangguan eksternal, tanpa mengurangi kenyamanan pengoperasian dan stabilitas operasional.
AKU AKU AKU. Desain Struktur Braket Pemasangan Laser
Braket pemasangan laser harus memenuhi tiga persyaratan penting: kekakuan struktural, kemudahan penyesuaian, dan ketahanan terhadap interferensi.
3.1 Pemilihan Referensi Instalasi
Braket harus dipasang langsung ke sasis, bukan ke panel bodi yang dapat dilepas, untuk mencegah kalibrasi ulang setelah perawatan.
Disarankan-baut berkekuatan tinggi yang dipadukan dengan washer anti-longgar untuk mencegah penyimpangan postur yang disebabkan oleh-getaran jangka panjang.
3.2 Mekanisme Penyesuaian Horizontal
Direkomendasikan struktur penyesuaian penyangga tiga-titik, yang memungkinkan kalibrasi seragam melalui sekrup penyesuaian terdistribusi, dengan akurasi yang dapat dicapai hingga ±0,1 derajat.
Perlengkapan kalibrasi horizontal standar harus dikembangkan, sehingga waktu penyesuaian dapat dikurangi dari 1–2 jam menjadi sekitar 15–20 menit.
Mekanisme penyesuaian harus mencakup desain-yang dapat mengunci sendiri, seperti mur pengunci, untuk mencegah penyimpangan-yang disebabkan oleh getaran.
3.3 Pertimbangan-Anti Interferensi
Braket pemasangan laser harus menjaga jarak yang cukup dari sensor komunikasi optik dan pemindai laser keselamatan, dengan jarak horizontal minimal 15 cm dan jarak vertikal minimal 10 cm, untuk menghindari gangguan sinyal.
IV. Dampak Kerataan Lantai dan Tindakan Kompensasi
Kerataan lantai merupakan faktor lingkungan penting yang mempengaruhi keakuratan penentuan posisi laser dan harus diatasi melalui analisis kuantitatif dan optimalisasi struktur.
4.1 Dampak Kuantitatif dari Ketidakrataan Lantai
Jika ketidakrataan lantai menimbulkan sudut pitch, kesalahan penempatan yang dihasilkan dapat diperkirakan sebagai:
Misalnya=H × tan( );
dimana H adalah tinggi pemasangan kepala laser (dalam milimeter) dan merupakan sudut pitch (dalam derajat).
Misalnya, jika H=300 mm dan=0.5 derajat, Eg kira-kira 2,6 mm.
Ketika meningkat hingga 1 derajat, Eg meningkat menjadi sekitar 5,2 mm, yang sudah mendekati ambang batas kesalahan untuk aplikasi presisi- hingga{3}}rendah.
4.2 Konstruksi Skenario Uji Simulasi
Membangun platform pengujian{0}}kemiringan yang dapat disesuaikan dengan kisaran 0 hingga 3 derajat, yang mencakup gradien lantai industri pada umumnya;
Catat kesalahan posisi pada kemiringan dan kecepatan pengoperasian yang berbeda, seperti 0,5 m/s, 1,0 m/s, dan 1,5 m/s;
Buat model kompensasi kesalahan berdasarkan data pengujian dan integrasikan ke dalam sistem kontrol AGV untuk mengoreksi penyimpangan yang disebabkan oleh nada-secara algoritmik.
V. Pedoman Reservasi Ruang Desain Mekanik
Reservasi ruang yang memadai selama fase desain mekanis secara langsung memengaruhi efisiensi pengoperasian dan{0}}kemampuan pemeliharaan jangka panjang.
5.1 Reservasi Ruang PC Industri
Setidaknya 15 cm kali 15 cm ruang operasional harus disediakan di sekitar area antarmuka untuk memfasilitasi debugging dan pemeliharaan;
Lokasi pemasangan harus menghindari paparan langsung terhadap debu dan kontaminasi minyak, dengan jarak minimal 5 cm untuk pembuangan panas.
5.2 Reservasi Ruang Laser Navigasi
Area di depan laser, khususnya area tombol, tidak boleh tertutup. Penutup yang dapat dipindahkan atau struktur terbuka direkomendasikan;
Lebar bukaan harus tidak kurang dari lebar pemindaian yang diproyeksikan sesuai dengan FOV laser, untuk mencegah hambatan struktural selama kalibrasi.
5.3 Reservasi Ruang Laser Keamanan
Kabel komisioning laser pengaman harus-dirutekan terlebih dahulu ke saluran kabel atau kotak sambungan khusus untuk menghindari pengoperasian di ruang terbatas;
Panjang kabel tidak boleh kurang dari 1,5 m, menggunakan kabel fleksibel dan terlindung dengan ketahanan lentur yang tinggi.
VI. Pemilihan Perangkat Keras Listrik dan Desain Pemasangan
Desain sistem kelistrikan sangat penting untuk keselamatan operasional dan keandalan posisi, dengan pemindai laser keselamatan menjadi fokus utama.
6.1 Pemilihan Kuantitas Laser Keamanan
| Ukuran Kendaraan vs. Cakupan Laser Keamanan | Prinsip Seleksi |
|---|---|
| Ukuran kendaraan lebih kecil dari jangkauan laser keselamatan | Satu laser pengaman cukup untuk cakupan penuh tanpa zona buta |
| Ukuran kendaraan lebih besar dari jangkauan laser keselamatan | Diperlukan dua atau lebih unit, dengan sudut pemindaian yang tumpang tindih minimal 10 derajat untuk memastikan perlindungan 360 derajat |
6.2 Persyaratan Pemasangan Laser Keselamatan
Ketinggian pemasangan umumnya berkisar antara 20 hingga 30 cm, menyeimbangkan kemampuan deteksi rintangan dan pencegahan-pemicu palsu;
Jika beberapa unit dipasang, semua bidang pemindaian harus disejajarkan pada tingkat horizontal yang sama, dengan deviasi tidak melebihi ±0,5 derajat;
Lokasi pemasangan harus dijauhkan dari sumber getaran seperti motor dan pompa hidrolik. Bantalan peredam getaran-disarankan bila diperlukan.
6.3 Spesifikasi Sambungan Listrik
Kabel berpelindung-pasangan terpilin harus digunakan, dengan pelindung dibumikan pada satu titik dan resistansi pembumian tidak melebihi 4 ohm;
Peringkat perlindungan antarmuka tidak boleh lebih rendah dari IP65 untuk mencegah masuknya debu dan minyak;
Antarmuka listrik cadangan harus disediakan untuk mendukung perluasan fungsional di masa depan.
VII. Ringkasan Prinsip Desain Inti
Desain AGV navigasi laser adalah proses optimasi terkoordinasi di seluruh domain mekanik, listrik, dan algoritmik. Prinsip-prinsip utamanya meliputi:
Akurasi dulu:Meningkatkan akurasi posisi melalui optimalisasi FOV, desain instalasi, struktur pemasangan, dan kompensasi algoritmik;
Kemudahan perawatan:Menyediakan ruang operasi yang cukup untuk komponen-komponen penting dan mendorong prosedur instalasi dan commissioning yang terstandarisasi;
Keamanan dan keandalan:Memastikan perlindungan-area penuh melalui pemilihan dan pemasangan laser keselamatan yang tepat, dan merancang sistem kelistrikan dengan kemampuan anti-interferensi yang kuat;
Kemampuan beradaptasi skenario:Lakukan investigasi lokasi secara menyeluruh sebelum merancang dan menerapkan pengoptimalan yang disesuaikan berdasarkan kondisi lantai, tata letak rintangan, dan kecepatan pengoperasian.
Dengan mematuhi standar desain dan detail teknik ini, kemampuan beradaptasi{0}}di lokasi dan stabilitas operasional AGV navigasi laser dapat ditingkatkan secara signifikan, sehingga memberikan solusi penanganan material yang andal dan efisien untuk manufaktur cerdas dan logistik cerdas.


